
從 ROI、系統整合到開發模擬前移,超恩、滿拓、晶心拆解智慧移動落地的三道關卡
當 AI 逐步從雲端走向車載、自主移動機器人與各式智慧載具後,智慧移動市場的競爭焦點,也從「模型能不能跑」單純比拚算力,進一步轉向「方案能不能真正被採用」。對客戶而言,除了運算效能,還要考慮投入成本能否回收;對系統商而言,則要面對感測器、通訊、驅動與環境條件帶來的整合負擔;對晶片與 IP 業者而言,也不能等到實體晶片完成後,才讓下游展開軟體開發與驗證。
這些從技術走向落地所面臨的挑戰,正是產業鏈上下游需要共同面對的課題。為推動國內邊緣運算晶片系統產業鏈結,經濟部產業發展署透過「邊緣運算晶片系統產業鏈結推動計畫」,促進晶片、系統及應用端業者之間的交流與合作。延續計畫推動方向並聚焦智慧移動應用發展,經濟部產業發展署智慧電子產業計畫推動辦公室(SIPO)於 7 月舉辦「2026 半導體供應鏈競爭力論壇:邊緣運算驅動創新,共探智慧移動新局」。
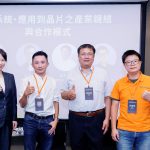
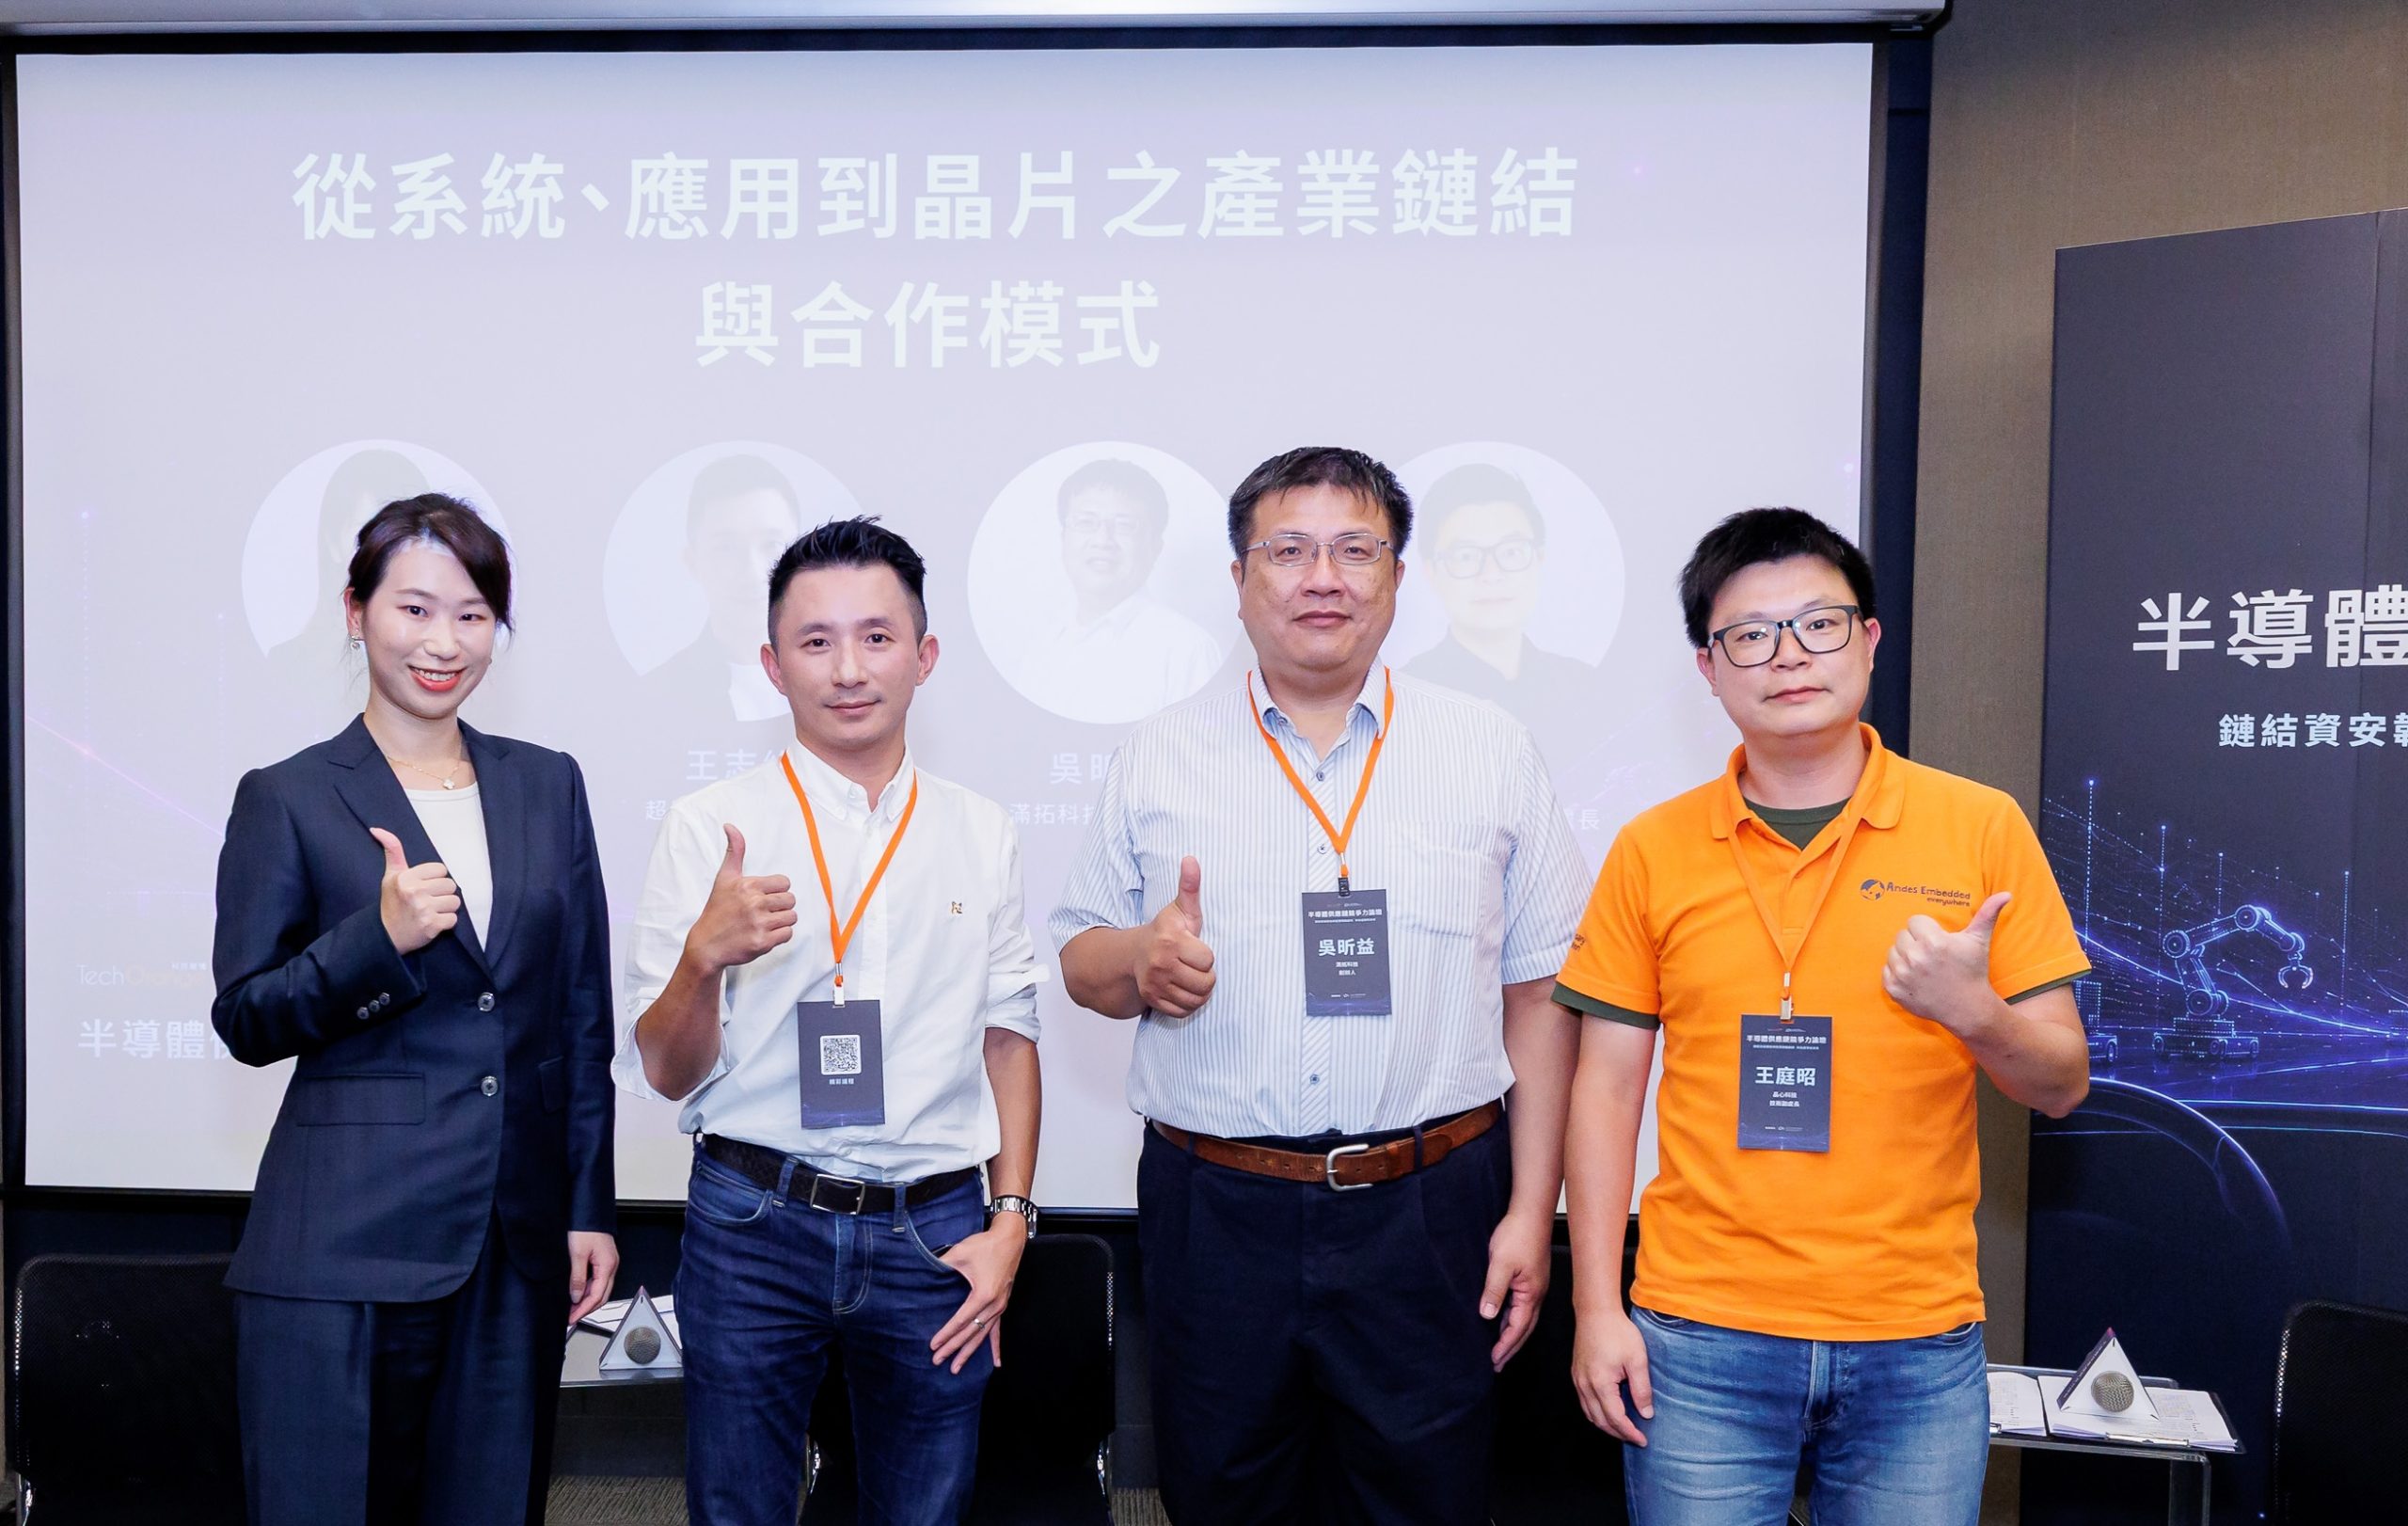
在焦點座談中,超恩、滿拓科技與晶心科技分別從系統整合、AI 應用部署與晶片/IP 角度,討論智慧移動方案從技術開發走向實際應用時的關鍵條件。三家與談廠商所處的產業鏈位置不同,但觀點最後指向同一件事:當技術可行只是基本門檻,真正決定方案能否上路的,是整體產業鏈有沒有能力降低導入成本、提升穩定性,並縮短開發與驗證時間。
第一關不是規格,而是客戶算不算得出 ROI
一套智慧移動方案能不能進入採購與部署階段,首先面對的未必是技術規格。
滿拓科技創辦人吳昕益談到智慧移動方案導入的評估指標時,應直接從商業面切入。吳昕益表示,任何專案要導入,客戶首先考慮的就是投資報酬率(ROI);如果投入成本無法預期回收,即使技術表現再好,也很難真正進入採用階段。因此,客戶通常會先計算方案可以創造多少效益、多久能夠回收,再進一步討論技術規格。
但 ROI 並不只取決於硬體採購價格,對實際部署的 AI 系統而言,穩定性與後續維運同樣會直接轉化成成本。
吳昕益指出,滿拓在智慧移動應用中最優先考量的是「穩定性」。實驗室裡可以不斷調整模型、追求更高的準確率,但實際環境會出現光線、背景及各種難以事前完整模擬的極端情境(Corner Case)。如果系統必須隨著不同環境頻繁更換或重新調整模型,不僅增加工程負擔,也會讓後續維運成本持續上升。
因此,在穩定性之外,滿拓也進一步評估最差情況執行時間(Worst Case Execution Time,WCET),相較平均延遲,車載應用更在意極端狀況下,系統是否仍能在規定時間內做出判斷。吳昕益也指出,隨著 AI 模型架構日益複雜,推論時間可能出現更大變動,因此車載應用更重視系統在最差情況下,是否仍能在限定時間內完成判斷。
另一個關鍵則是資料閉環(Data Loop)。真實環境中出現的 Corner Case,如果無法回到開發端進行分析、訓練與驗證,系統就難以持續改善,這也是為什麼滿拓重視現場資料能否被安全地蒐集、回饋,再重新進入模型與系統優化流程。
換句話說,ROI 不是單純的價格問題,而是開發、部署、維運與持續優化成本加總後的結果。當客戶最終衡量的是方案能否回收,如何降低整體導入成本,也就不只是單一廠商的工程問題,而成為晶片、系統與應用端必須共同處理的課題。
系統端的隱形成本:每換一種組合,都可能重新整合
如果說應用端關心的是「方案值不值得導入」,系統整合端面對的問題則是:一套方案到底要花多少工程資源,才能真正跑起來。
超恩研發處協理王志維從智慧移動平台的實務經驗指出,設備從固定環境走向戶外後,面對的條件會明顯複雜許多。光達(LiDAR)、相機等感測器在實驗室或室內環境中可能運作正常,到了戶外卻可能受到光線、天候或障礙物影響,5G、Wi-Fi 與 GPS 也可能遇到訊號遮蔽或切換問題,系統因此需要具備足夠的本地定位與運算能力。
時間同步(Time Synchronization)更是一項不容易被外界看見的整合工作。王志維說明,每支相機、LiDAR 或 GPS 取得訊號的時間點不同,如果感測資料之間存在時間差,在高速移動環境中就可能影響定位與判斷結果,因此系統必須處理不同感測器之間的時間同步。
但真正大量消耗研發能量的,還包括不同硬體之間的相容與移植。對系統商而言,真正耗費成本的往往不是單一硬體,而是每換一種晶片、相機或感測器組合,都可能得重新投入移植、調校與驗證。
王志維指出,智慧移動使用的相機與 CPU 平台種類繁多,系統商經常必須進行相機驅動程式移植(Camera Driver Porting)與影像訊號處理器(Image Signal Processor,ISP)調校。當不同專案採用不同晶片、相機與感測器組合,這些工作可能反覆發生,占用相當多的研發資源。
因此,他特別提到晶片平台的主板支援套件(Board Support Package,BSP)與軟體開發套件(Software Development Kit,SDK)支援。對系統商而言,晶片原廠若能提供更完整的開發資源與支援,就有機會降低整合難度,加快方案開發。
這也是為什麼系統商選擇運算平台時,不會只看單一算力指標。王志維指出,系統商在選擇運算平台時,除了硬體效能與介面規格,軟體生態系與開發支援的完整度同樣重要,完善的開發工具、感測器生態與應用框架,有助於降低系統整合負擔並縮短應用開發時間,對需要快速回應不同客戶需求的系統商而言,也成為影響平台採用的重要條件。
晶片端不能等硬體完成,才讓系統商開始開發
當系統端希望減少重複整合,問題也隨之往產業鏈上游延伸:晶片與IP業者可以怎麼做?
晶心科技技術副處長王庭昭以「開發模擬前移(Shift Left)」說明晶片與系統合作方式的改變。
傳統開發流程往往是IP完成、晶片流片,再由系統端開始進行後續軟體開發,但在市場與應用需求快速變化的情況下,如果每個環節都等前一階段完成才開始,整體產品週期就會被拉長。
王庭昭指出,晶心目前會在實體晶片完成前,就透過虛擬系統模型(Virtual System Model),讓客戶提前進行軟體開發、模擬、除錯及效能分析,也能更早回饋實際需要的功能,也就是把原本發生在晶片完成後的整合工作,提前到設計階段進行。
除了把時間往前移,開發工具本身也很重要。
王庭昭表示,晶片與 IP 業者不能只提供硬體,完整的開發工具鏈(Toolchain)同樣是客戶開發的重要基礎。以晶心的作法而言,除了提前提供虛擬系統模型,完整的軟體開發、除錯與效能分析工具,也能幫助系統商更早找出瓶頸與應用問題,減少實體晶片完成後才重新調整的時間。
從系統端希望取得更完整的 BSP 與 SDK,到晶片端主動把虛擬模型與工具鏈提早交到客戶手上,兩端其實回應的是同一個問題:如果智慧移動的競爭愈來愈重視客製與開發速度,上下游就不能等到產品完成後才開始交換需求。
成本可以取捨,但 Safety Island 不能跟著妥協
然而,降低成本與縮短開發時間,並不代表所有規格都可以交換。王庭昭進一步指出,車載 AI 系統中,部分功能可依預算、功耗與散熱條件進行取捨,但涉及馬達控制、煞車與人身安全的安全島(Safety Island),必須符合相關功能安全要求,不能因成本考量而降低標準,這也替前面的 ROI 邏輯劃出清楚界線。
產品開發確實必須衡量成本效益,但智慧移動涉及實體世界的控制與人身安全,有些功能可以在算力、規格或成本之間尋找平衡,有些卻是產品能否進入市場的基本門檻。因此,「更快導入」並不是單純追求縮短時程,而是在成本、穩定性、整合效率與功能安全之間,找到可以實際量產與長期運作的平衡點。
三種能力,其實是同一條「導入鏈」
從系統整合、應用部署到晶片/IP 端來看,智慧移動的導入能力其實是一條彼此牽動的產業鏈。
應用端需要的是能在真實環境維持穩定、符合時效要求,且具有合理投入報酬的方案;系統端必須快速整合感測器、通訊、運算平台與軟體,降低每個專案重新開發與調校的負擔;晶片與IP端則必須提供更完整的工具與開發支援,甚至讓系統需求在實體晶片完成前,就進入設計與驗證流程,三者彼此牽動。
系統端需要晶片端更完整的 BSP 與 SDK,才能降低移植與整合成本;應用端透過 Data Loop 將實際部署後的資料帶回開發端,使模型與系統持續改善;晶片端則透過 Shift Left,讓下游需求更早反映到晶片與軟體設計。
單一環節變快,不代表整體產品就能更快落地,真正的導入速度,取決於需求、工具、資料與驗證能否在產業鏈上下游之間有效流動。