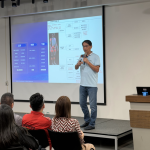

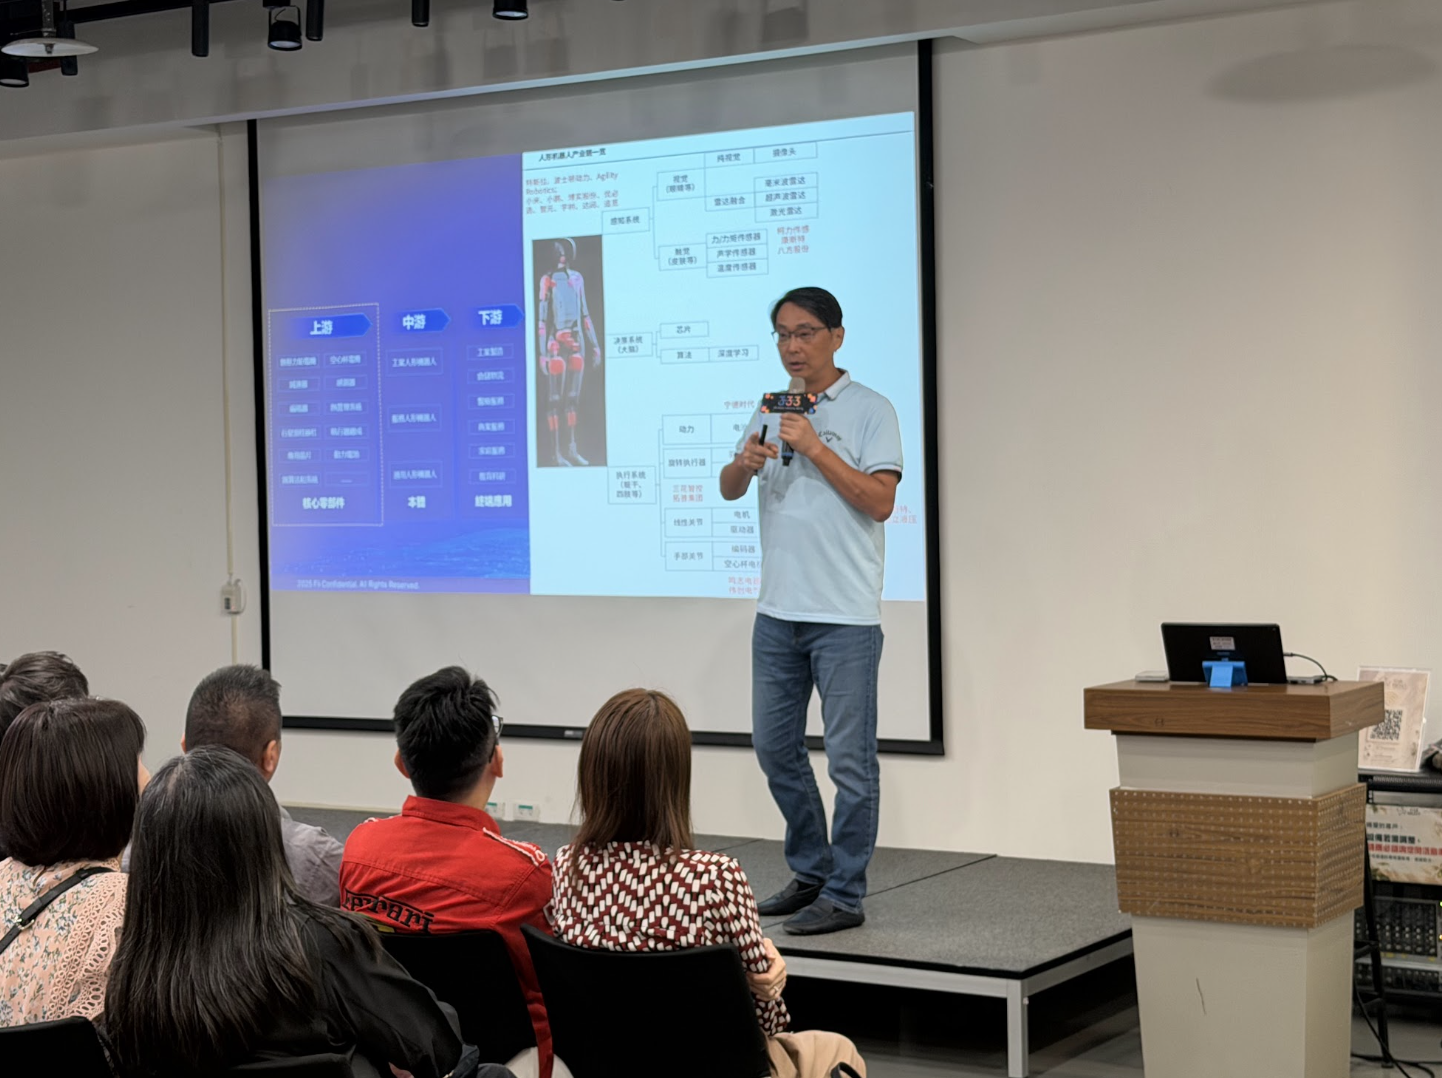
人形機器人進工廠,不一定得先學會雙足走路,也不一定每項工作都需要靈巧手。鴻海科技集團機器人事業處總經理郭柳宗在近日舉辦的 333 Robots Community Meetup 分享,目前團隊把不少心力放在 SMT 產線、倉儲等既有製造場景,希望先把特定任務做成熟,再往更多相似場域延伸。對工廠來說,機器人不只是要能完成動作,速度、定位精度、力控與穩定性,也都會影響它能不能真正進入產線。
從陪伴機器人做到工廠,面對的是另一種任務
郭柳宗也是女媧創造(NUWA Robotics)創辦人。十年前創業時,他最初想做的是陪伴型機器人。因為曾長期在海外工作、女兒成長時自己不常在身邊,他當時曾想像,如果有一台機器人能替遠方的爸爸陪孩子講故事、跳舞、互動,也許能補上部分陪伴。後來女媧的產品也一路延伸到教育與企業應用。
如今到了鴻海,他面對的則是另一種機器人問題。郭柳宗提到,集團本身有大量 SMT 產線與倉儲場景,因此只要一個共通場景能做成熟,就有機會進一步往更多工廠部署。相較之下,工廠對機器人的要求也更具體:除了完成任務,還得考慮動作速度、位置精度,以及組裝時所需的力控能力。
硬體形式也得跟著場景調整。郭柳宗表示,就目前團隊鎖定的工廠應用來看,輪式底盤在速度、穩定性與成本上更容易符合需求,因此現階段會先以輪式平台為主。相較之下,雙足機器人還要處理平衡、耗能,以及更多關節帶來的成本問題。
目前視覺語言動作模型(Vision-Language-Action Model,VLA)已能控制機器人執行抓取,但郭柳宗以團隊測試經驗說明,模型執行動作的速度與誤差仍可能影響工廠使用;部分組裝作業還需要精準控制施力大小,不能只做到「抓得到」。
整段工作還沒全交給 AI,先把任務拆成不同節點
因此,郭柳宗分享,目前團隊會利用行為樹(Behavior Tree)把複雜工作拆成不同節點,再決定哪些部分需要 VLA,而不是把整串流程全部交給端到端模型。
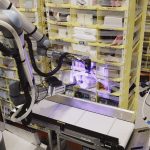
例如,機器人從 A 點移動到料架,可以使用既有控制方式;到了需要從料架辨識並取出指定物件的環節,再交由 VLA 處理。郭柳宗指出,以現階段技術而言,如果整段任務都使用 VLA,執行速度仍是一項瓶頸。
團隊也開發了動作任務編排工具,讓工程師可以用拖拉方式把一個工作拆成不同節點,工具中並內建模擬功能,可以預先模擬機器人的動作。真正需要模型學習的任務,則得進一步蒐集資料、訓練,再部署到實際場景。
郭柳宗在簡報中以一段訓練案例說明,團隊會讓操作人員戴上 VR 裝置,透過控制器操作機器人反覆完成抓取與放置,這類任務可能需要累積數百次示範,才能取得後續訓練所需的資料。除了真實世界的遙控操作(Teleoperation),團隊也會利用模擬環境讓機器人學習動作。
世界動作模型(World Action Model)也是郭柳宗提到的技術之一。他表示,這類模型具備一定的泛化能力,希望降低不同場景都得重新蒐集大量訓練資料的負擔;不同任務訓練出的技能,也可以整理到技能庫,再依部署場域下載所需能力。
工廠資料怎麼變成機器人技能?光有資料還不夠
談到機器人 AI,郭柳宗認為鴻海的一項優勢,在於製造現場擁有大量生產資料。團隊的做法不是從頭訓練大型基礎模型,而是在既有預訓練模型上,利用生產資料進行後訓練(Post-training),讓機器人進一步學會工廠需要的特定技能。
不過,資料也不是蒐集得越多就越好。郭柳宗以「資料健康度」說明,如果原本只想教機器人把物件從左邊拿到右邊,蒐集的影片卻混入把物件拿回原位等不必要動作,或背景帶入太多無關資訊,都可能干擾後續訓練,因此資料進入模型前仍需要檢查與整理。
他也分享,依團隊經驗,VLA 經過模仿學習後,特定任務的成功率可能約八成;再將成功與失敗案例納入強化學習(Reinforcement Learning),可以提高到 95% 以上。但郭柳宗直言,「95% 在工廠也是不行的」,團隊目前希望把成功率進一步做到 99% 以上。
人形機器人的手,為什麼不一定要像人的手?
硬體選擇也得回到實際工作。郭柳宗表示,目前團隊並非所有任務都使用多指靈巧手,而是會依不同場景設計專用的末端執行器。
他以 SMT 捲料為例,工廠裡的料盤可能彼此緊密堆疊,靈巧手的手指反而太厚,不容易伸進狹窄縫隙。因此團隊針對這項工作設計薄型夾爪,讓夾爪能直接伸入料盤之間,把指定捲料取出。郭柳宗也提到,除了能不能完成動作,成本與投資效益也是選擇末端工具時必須考慮的條件。
從任務拆解、VLA、模擬與世界動作模型,到後訓練和專用夾爪,郭柳宗這次分享提供的是一個很具體的工廠視角:人形機器人要進入產線,不只是把更強的 AI 模型裝上機器人,而是要從實際工作往回決定哪些環節需要 AI、需要什麼資料,以及什麼硬體最適合完成任務。
【推薦閱讀】
◆ 摩根大通:美國人形機器人 2030 年產量上看 40 萬台,近期最大機會在零組件商
*圖片來源:《TechOrange》拍攝