
建築領域對於機器人來說是個發揮所長的最佳舞台,但要如何克服工地環境的各種嚴峻挑戰,卻需要更多不同的解決方案。
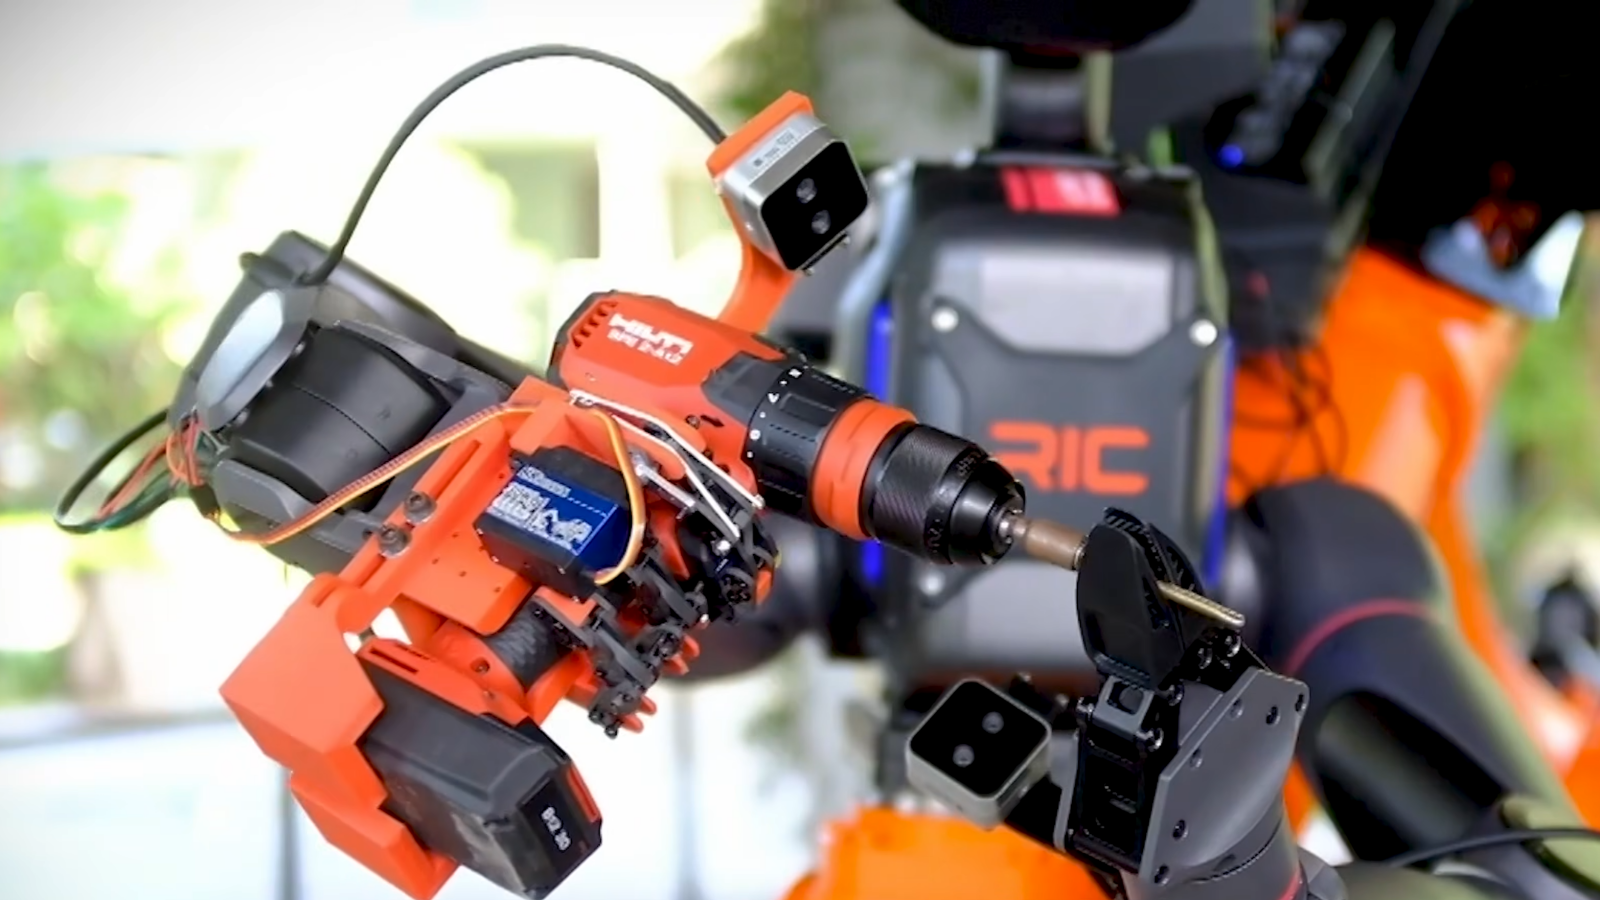
位於美國加州聖荷西的新創公司 Zinova,近來就提出了「工具智慧(Tool Intelligence)」的全新概念,藉由讓機器人學會辨識、抓取、感測與操作,建築業者原先就擁有的工具讓營建機器人有了全新的發展方向。
操作標準化工具的智慧能力
Zinova 執行長 Ryan Cox 解釋,所謂「工具智慧」就是指讓機器人使用標準化工具執行任務的能力,這也是大多數人形機器人製造商,特別強調與積極發展的部分。
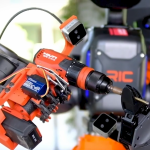
當代建築工地所使用的電動工具,無論外觀或本質上都是專為人類雙手進行設計,然而若是以更加簡化的角度來看,多數工具只是由一支手槍造型的握把,加上一個驅動扳機所組成,舉凡電鑽、電動螺絲起子、釘槍、鋸子、噴漆槍甚至風鎬幾乎都是如此。
因此 Ryan Cox 強調,由於建築領域工具大多都是以抓握為核心進行設計,所以當機器人製造商反過來思考,該如何讓機器人操作工具時,若能理解前述概念,那就會發現機器人不一定真的需要跟人類同樣靈巧的「全功能機械手」。
換句話說,建築機器人真正需要的東西,其實只是一副足以夾緊握把並扣動扳機的裝置,也就是 Zinova 創辦人 Ziyou Xu 所稱的「非靈巧手」,本質上甚至能是一款基礎但聰明、萬能的夾爪。
在 2026 年的機器人領域,當各家廠商都在思考,如何讓「靈巧手」擁有革命性的技術突破,並投入巨資研發模仿人類雙手的五指、肌腱驅動,開發具備觸覺皮膚的機械手臂時,Zinova 的「非靈巧手」觀點簡直稱得上是異類。
發展力道回饋感測技術為核心
Zinova 將賭注下在自主研發的力道回饋感測器 TEISI,並指出它能協助機器人偵測工具跟材料之間的應力、扭力、振動、阻力及接觸狀況,而這些項目正是建築機器人需要面對的核心課題。
現實世界中,一名人類木工可以透過手腕負荷、聲音及經驗,在電動鑽頭即將卡住的前半秒就預知到問題,即便機器人身上搭載了高畫質攝影機,也無法呈現精準這些資訊,但是力道回饋技術卻能夠辦到。
在 Zinova 公開的示範影片中,搭載該公司回饋技術的機器人,外型上隱約具備人類特徵,擁有頭部、軀幹、手臂,以及最重要的夾爪,只不過 Ryan Cox 說,其實這些部件絕大多數都不是必要,機器人的外觀並非重點。
示範中的機器人之所以需要頭部,而且看起來像人類,只是因為開發團隊得找個地方安裝攝影機,唯有兩隻手是真正必要的存在。
Ryan Cox 解釋,示範中的機器人外觀設計,能夠讓機器人輕鬆伸展 15 到 30 英尺的範圍,將操作工具自由、快速又穩定移動到任何位置。
跨工具、跨任務、跨機器人運作
在過去,建築機器人實際部署時經常面臨的最大問題,主要在於它們以僵化的工作模式,置身於變幻莫測的工地環境中。
大多數建築現場雜亂且繁忙,狀況隨時都在發生變化,因此機器人領域廠商近年都把心力投入到如何讓機器人感知變化,並且以最快的速度進行適應。
將先進 AI 應用於傳統建築技術的公司,目前市場上並非只有 Zinova,然而迄今為止機器人在建築領域的大部分應用,卻仍僅限於相當狹窄與結構化的工作環節,而非通用的建築作業。
跟其他公司相較,Zinova 主張建立起一套跨工具、跨任務及跨機器人機體運作的智慧層。Zinova 以扳機式電動工具作為目標,其範圍雖然狹窄但足夠可行,同時又能廣泛涵蓋建築行業的許多領域。
即便想要 Zinova 的機器人真正揮動錘子、敲落牆壁還很困難,但如鑽孔這類能夠利用感測器,解決力道控制問題的操作任務,確實很值得投入機器人應用與實作,亦是未來建築機器人可以考慮的發展方向。
填補勞力缺口,不是要搶工作
只不過,有人擔心一旦機器人開始在建築工地中靈活運作,那麼人類工作權將會因此受到影響。
對此 Ryan Cox 認為,機器人技術的進步只是在填補營建業日益擴大的勞動力缺口,並沒有任何工作機會因此流失;建築領域很多職缺目前就是無人填補,現實常常是一名新員工加入後,同時又有五名員工離職。
Ryan Cox 說,建築機器人的發展並非是要奪走誰的工作,反而是試圖延長工作者的壽命,讓人類從勞動任務中解放,不必再為此累得腰酸背痛。
【推薦閱讀】
◆ Agility 揭人形機器人的「勞工成本」:一台 Digit 5 年 40 萬美元,多久幫你賺回來?
◆ BMW、TOYOTA、賓士都在做:人形機器人進車廠,比的不是誰更像人
◆ 物理 AI 最大商機或許不在人形機器人,而是替既有設備裝上大腦
*本文開放合作夥伴轉載,參考資料:Forbes、Construction Digital,首圖來源:YouTube
(責任編輯:鄒家彥)