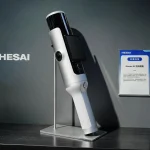

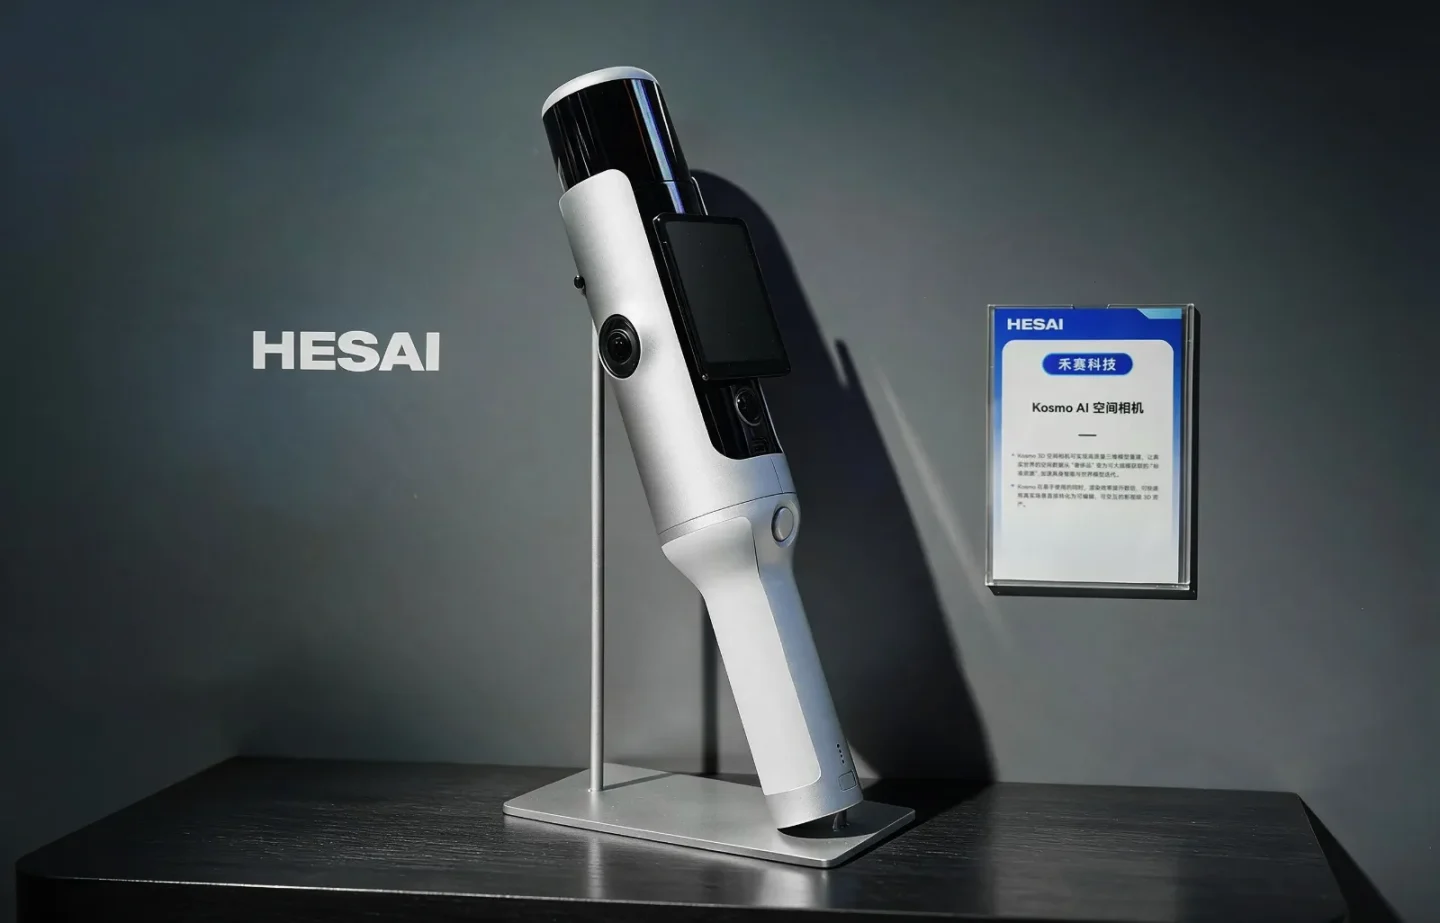
機器人在展場迎賓、揮手、跳舞的畫面已經不少見,但要走進門市或工廠分擔實際工作,仍有一段距離。自駕車光達供應商禾賽(Hesai),10/14 在上海工廠發表空間相機 Kosmo。這台外形像葡萄酒瓶的裝置結合光達與攝影機,目標是協助開發者更有效率地收集真實世界的空間數據,用來訓練機器人。
據《Reuters》報導,禾賽共同創辦人暨執行長李一帆在發表會上表示,要訓練機器人理解真實世界、執行揮手跳舞以外的複雜任務,所需的高品質空間數據仍有很大缺口。如果數據是機器人走進真實場域的門檻之一,一台手持相機能幫上多少忙?
機器人還停在迎賓跳舞,禾賽點出空間數據的缺口
李一帆指出,機器人解決實際生產力問題的能力仍然有限。而禾賽共同創辦人暨技術長向少卿,更加具體地說明這個缺口:「實體 AI(Physical AI)需要準確、負擔得起、能大規模取得的真實世界數據,而要同時滿足這三項,一直是個難題。」實體 AI 指的是讓 AI 透過機器人等實體系統感知環境、採取行動。換句話說,問題不只在數據夠不夠精確,也在取得成本,以及能不能大規模取得。
一台相機加一個雲端平台,把真實場域轉成 3D 訓練資料
Kosmo 由 Kosmo One 空間相機與 Kosmo World 雲端平台組成。Kosmo One 整合了光達(LiDAR,以雷射量測距離與立體形狀的感測器)、1 吋影像感測器,以及記錄裝置移動與轉向的慣性測量單元(IMU),能同步記錄空間的幾何形狀、色彩、紋理與相機位置。禾賽表示,單人掃描一般 100 平方公尺的室內空間約需 15 分鐘,實際時間會因空間格局與大小而不同。
拍下的資料交給 Kosmo World 處理後,平台以 3D 高斯潑濺(3D Gaussian Splatting,3DGS,一種用大量色點重建擬真 3D 場景的技術)等方法重建模型,一次產出 3DGS、網格與深度資料。生成式 AI 會補上沒掃到的區域,語意分割則能辨識空間中的個別物件;視角也能依機器人相機的特性調整,縮小模擬與實際運作之間的落差。
對開發者而言,更實際的問題是這些資料能不能直接使用。Kosmo 可串接 NVIDIA 的機器人模擬平台 Isaac Sim、Isaac Lab,以及 Unreal Engine 等工具,禾賽也開放原始拍攝資料與 3D 資產。禾賽宣稱,從單一掃描空間可自動產生超過 1 萬條訓練軌跡;與蒐集單條高品質真實機器人資料相比,同樣成本下可取得超過 100 倍的高品質訓練資料,但實際效果會因場景規模與參數設定而不同。
DQ 冰淇淋店案例:禾賽稱建模時間從 300 小時縮到 15 分鐘
Kosmo 的實際應用表現如何?禾賽以一家上海 Dairy Queen 門市為例,店內搭載 Sharpa Wave 靈巧手的機器人,能自主供應冰淇淋。根據禾賽說法,過去要建立一個 3D 訓練環境,需要專業團隊約 300 小時人工建模;改用 Kosmo 後,掃描加重建只花 15 分鐘。機器人的任務成功率達到 99%,失敗率降到原本的十分之一,也因此能開始在實體門市運作。
不過,這個案例需要放在脈絡裡看。Sharpa Robotics 是禾賽共同創辦人創立的新創,雖然獨立於禾賽營運,但也是禾賽機器人技術的試驗場;上述數據都來自禾賽,目前沒有第三方驗證。李一帆也拒絕提供 Kosmo 的營收預測,只表示已與數家中國機器人公司簽約使用。發表會上,禾賽另宣布與銀河通用(Galbot)、原力靈機(Dexmal)合作,用 Kosmo 推進具身智慧(Embodied AI)的開發。
Kosmo 也是禾賽跨入機器人產業的一步。禾賽過去三年躍居全球最大自駕車光達供應商,並把成本壓到每顆 200 美元以下。現在也在開發致動器,也就是把電力轉換為機械運動的零件,李一帆說它占機器人材料成本的一半以上。他形容:「我們要提供的,基本上是機器人產業所需底層技術的平台,讓禾賽成為媲美,甚至超越汽車業 Bosch 的一級供應商。」
目前的發表資訊中,沒有提到 Kosmo 的價格與上市時間,實際效益也還需要更多場域驗證。但禾賽想解決的問題很明確:讓「把真實場域變成訓練數據」這件事,做得更快、更負擔得起,也能大規模取得。
【推薦閱讀】
◆ BMW、TOYOTA、賓士都在做:人形機器人進車廠,比的不是誰更像人