
機器人能在 Demo 中完成任務,搬進飯店、餐廳或工廠後,卻不代表就能直接開始工作。它可能遇到關著的自動門,也可能因為速度、定位精度或少數失敗,無法符合產線要求。
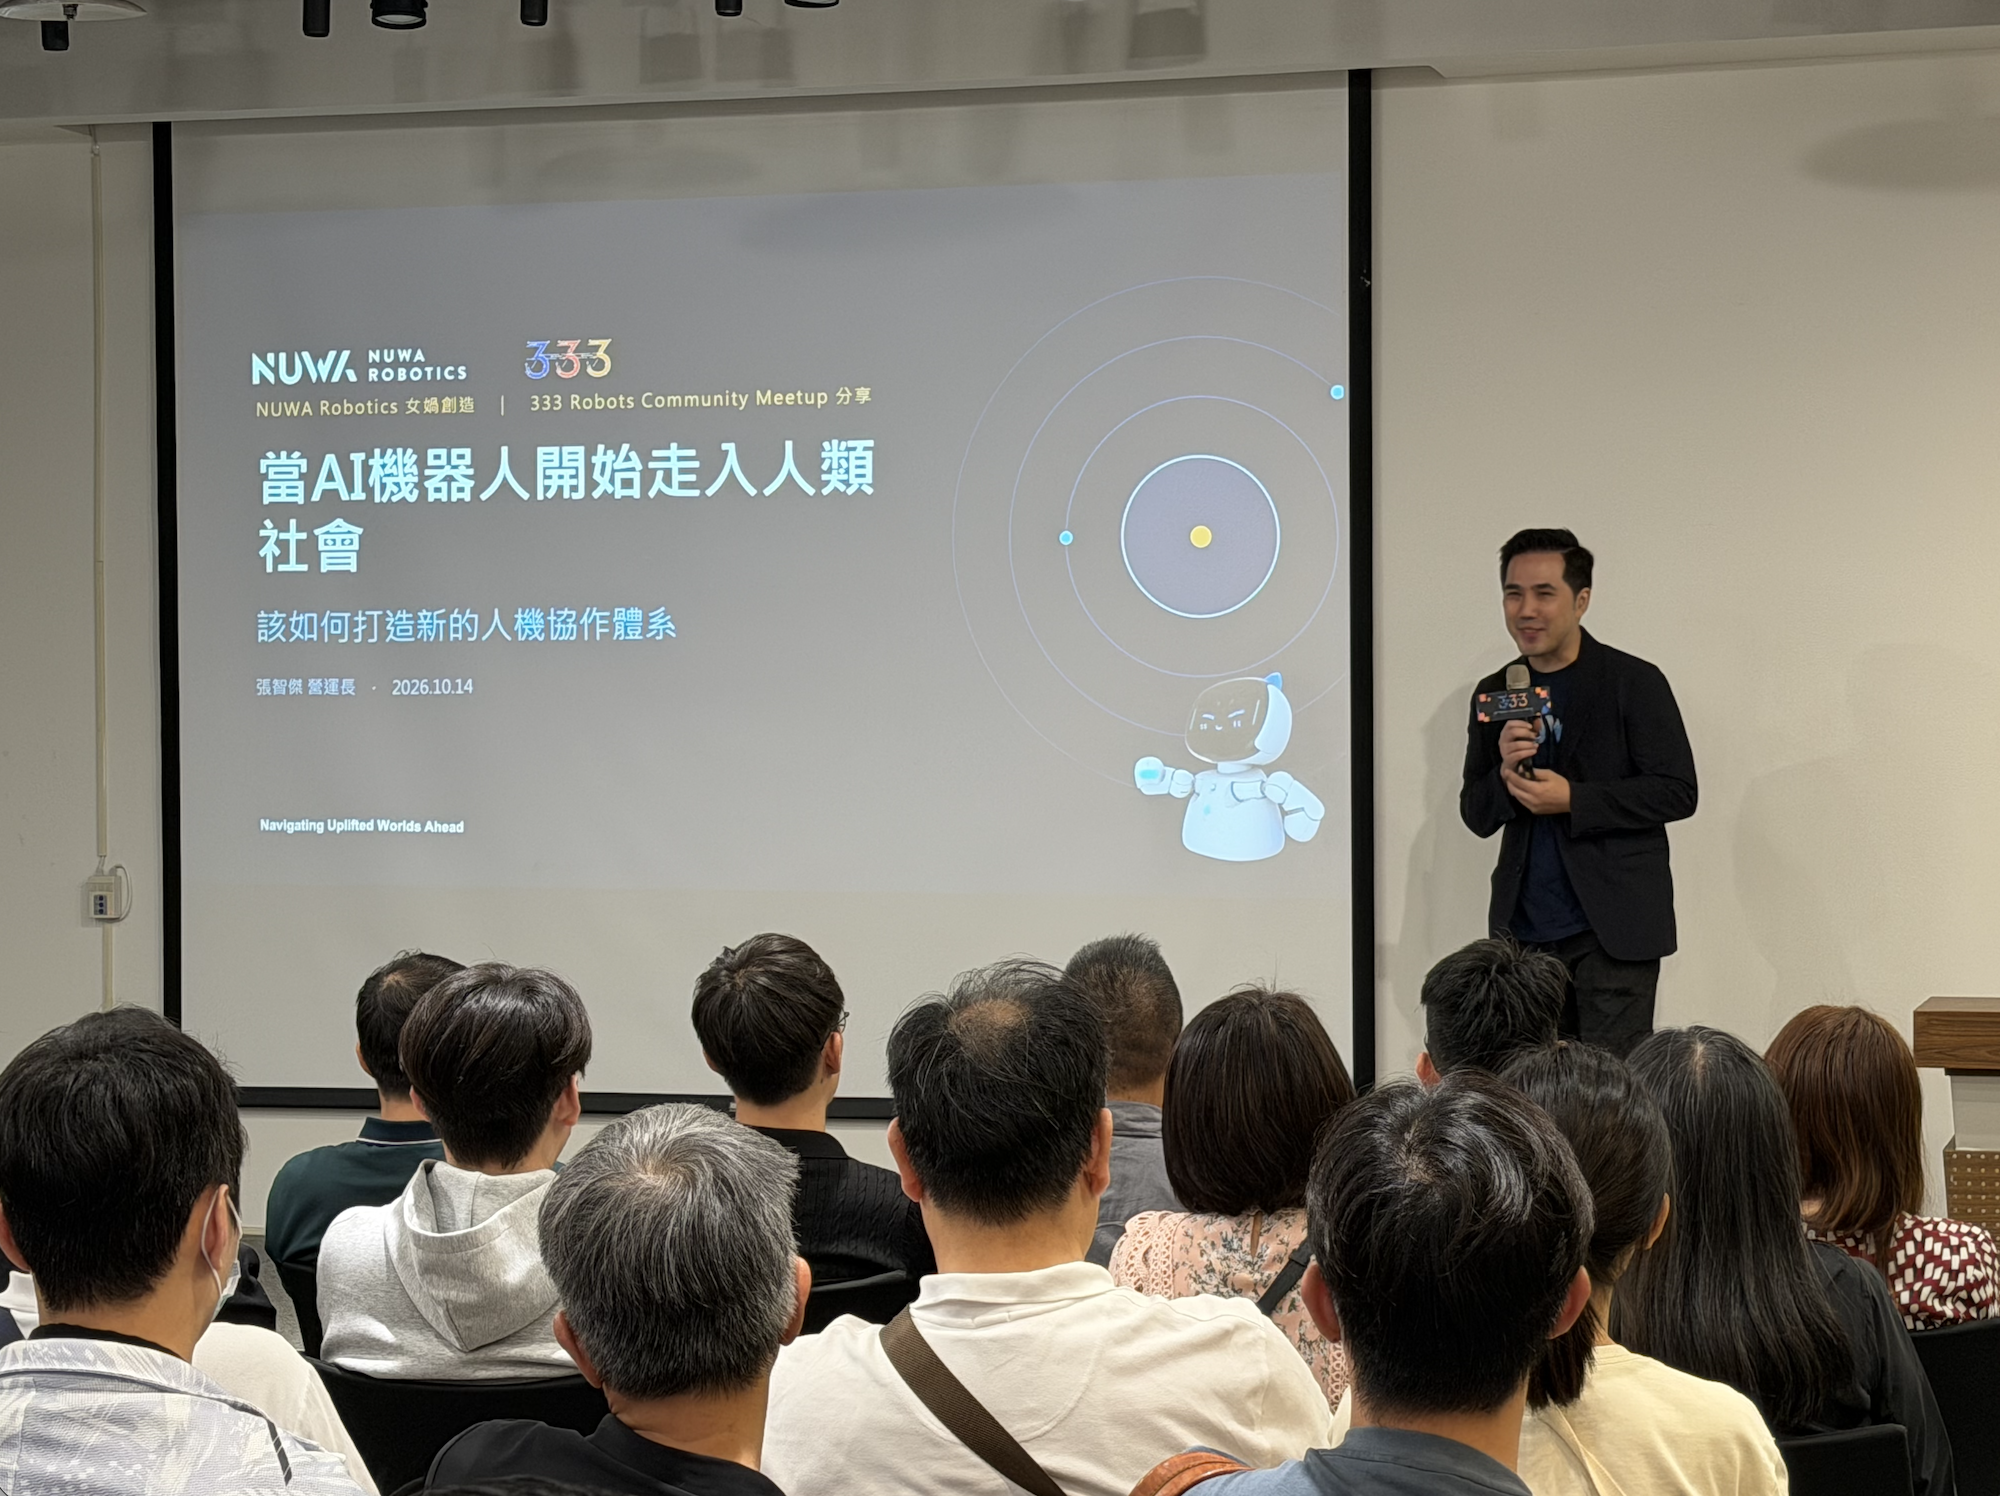
333 Robots Community Meetup 10 月場,就從這些真實場域問題出發。女媧創造營運長張智傑分享服務型與工業型機器人的導入經驗,鴻海科技集團機器人事業處總經理郭柳宗則從工業人形機器人切入。兩人的場景不同,但都把焦點從「機器人能不能做」往前推一步:當它真的進入工作現場,環境、流程、人員分工與少數例外,往往才是能不能長期運作的關鍵。
333 Robots Community Meetup 由鴻海科技集團、科技報橘與三創育成共同舉辦,每月聚焦機器人開發與真實場域導入。
「機器人落地從來都不只是機器人」
「機器人落地從來都不只是機器人。」張智傑在分享中,將真正能工作的機器人拆成四個部分:機器人本身、場景工作流程、系統整合,以及「人」。如果這些環節沒有一起設計,再好的機器也可能只停留在一台設備。
以飯店為例,如果使用沒有手臂的輪式機器人,碰到關著的門,就可能需要額外建置自動開門系統;Wi-Fi、門禁等基礎設施也得先確認。張智傑因此把機器人進入真實社會稱為一項「社會系統工程」:部署前不只要確認功能能不能跑,也要拆解需求、調整場域,並重新設計服務流程。
此外,設備導入後還有維護與教育訓練。機器人可以照同一套方式持續執行任務,但現場人員會更替,如果新進人員不知道設備怎麼用、什麼時候該介入,原本設計好的功能也可能無法持續發揮。
機器人能做 95%,剩下 5% 誰來接?
張智傑認為,另一個容易被忽略的問題,是標準流程之外的「例外狀況」。他以餐廳服務為例,即使機器人可以處理大部分例行工作,遇到顧客抱怨、特殊要求等情境,仍需要有人接手。企業導入機器人時,不能只計算有多少工作可以自動化,也要把「什麼情況交回給人」一起設計進流程。
「機器人可以幫你做 85%、90%、95% 的事情,但是剩下的 5% 例外狀況你要把它真正設計出來。」張智傑形容,機器人「本來就不是孤島」,它必須接上企業既有系統與服務流程,也要預先知道什麼時候需要由人接手。
到了工廠,硬體與 AI 都得跟著任務調整
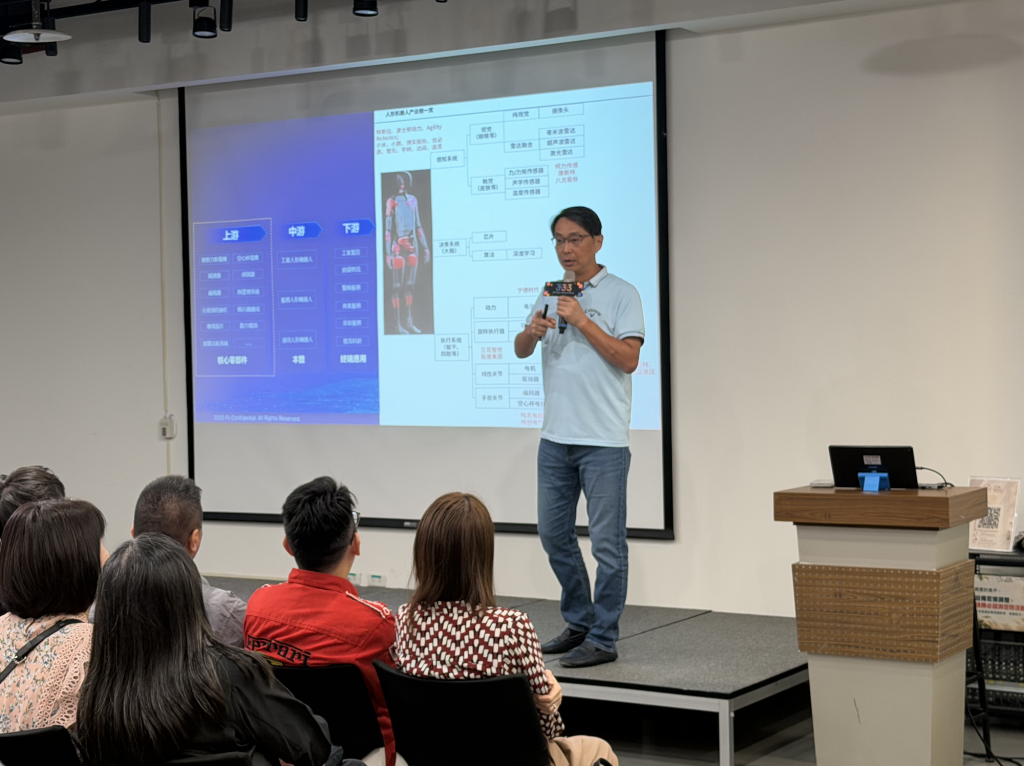
郭柳宗的分享,則從工廠端呈現另一種落地方式:機器人的硬體與 AI 能力,都得跟著實際工作調整。郭柳宗表示,鴻海目前把不少心力放在 SMT 產線、倉儲等既有製造場景。就目前團隊鎖定的工廠應用而言,人形機器人不一定得先採用雙足,輪式底盤在移動速度、穩定性與成本上反而更容易符合需求。
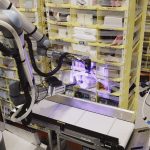
機器人的「手」也是一樣。以 SMT 捲料為例,料盤彼此緊密堆疊時,多指靈巧手的手指可能太厚,不容易伸入縫隙,因此團隊針對這項工作設計薄型專用夾爪,直接伸入料盤之間取出指定捲料。對工廠而言,能不能穩定完成工作與符合投資效益,比追求更接近人的外型更實際。
不只硬體要依任務調整,AI 也不一定要包辦整段工作。郭柳宗分享,團隊會利用行為樹(Behavior Tree)把複雜任務拆成不同節點,而不是把整段流程全部交給視覺-語言-動作模型(Vision-Language-Action Model,VLA)。例如,從 A 點移動到料架可以使用既有控制方式,真正需要辨識並抓取指定物件時,再讓 VLA 接手;若整段流程都依靠 VLA,現階段動作速度仍可能跟不上工廠要求。
服務場景怕那 5%,工廠裡「95% 還是不行」
兩位講者從不同場景出發,最後都碰到一個相似問題:真正難處理的,往往是最後幾個百分點。對張智傑來說,機器人即使完成 95% 的服務流程,剩下 5% 的例外仍得設計人員接手機制;郭柳宗則分享,依團隊經驗,VLA 經過模仿學習後,特定任務成功率可能約八成,再透過強化學習提升到 95% 以上,但他直言「95% 在工廠也是不行的」,團隊仍希望進一步提高到 99% 以上。
這也呈現 Demo 與實際部署的差距:展示證明的是「做得到」,真正進入場域後,還要處理大量重複工作、例外狀況,以及人什麼時候該接手。333 Robots Community Meetup 11 月場則會把問題往「現在能先做什麼」延伸,探討在通用型機器人真正成熟以前,企業若面臨缺工,還有哪些 Physical AI 可以先進場?現場將由西格瑪機器人執行長王兆祥從應用現場談人力缺口與 Physical AI;工研院資通所技術副組長陳明彥則從零組件端切入,分享如何把傳統規格書轉成可操作、可模擬的數位模型,加快整機與系統整合開發。
【推薦閱讀】
◆ 【333 Robots Community Meetup】從 Gesture HW1 到人形格鬥機器人,開發者怎麼把機器人做出來?
*圖片來源:《TechOrange》拍攝